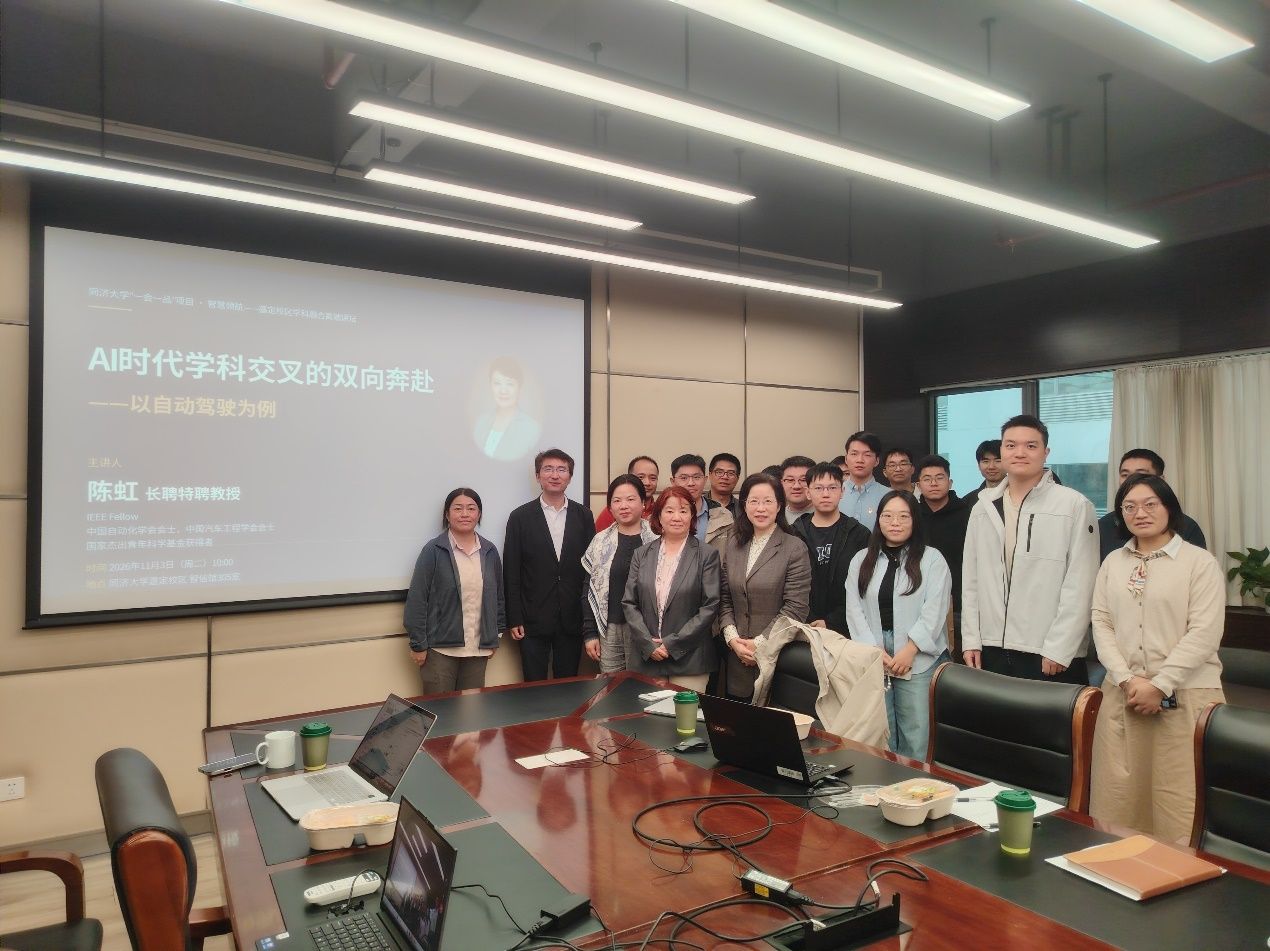
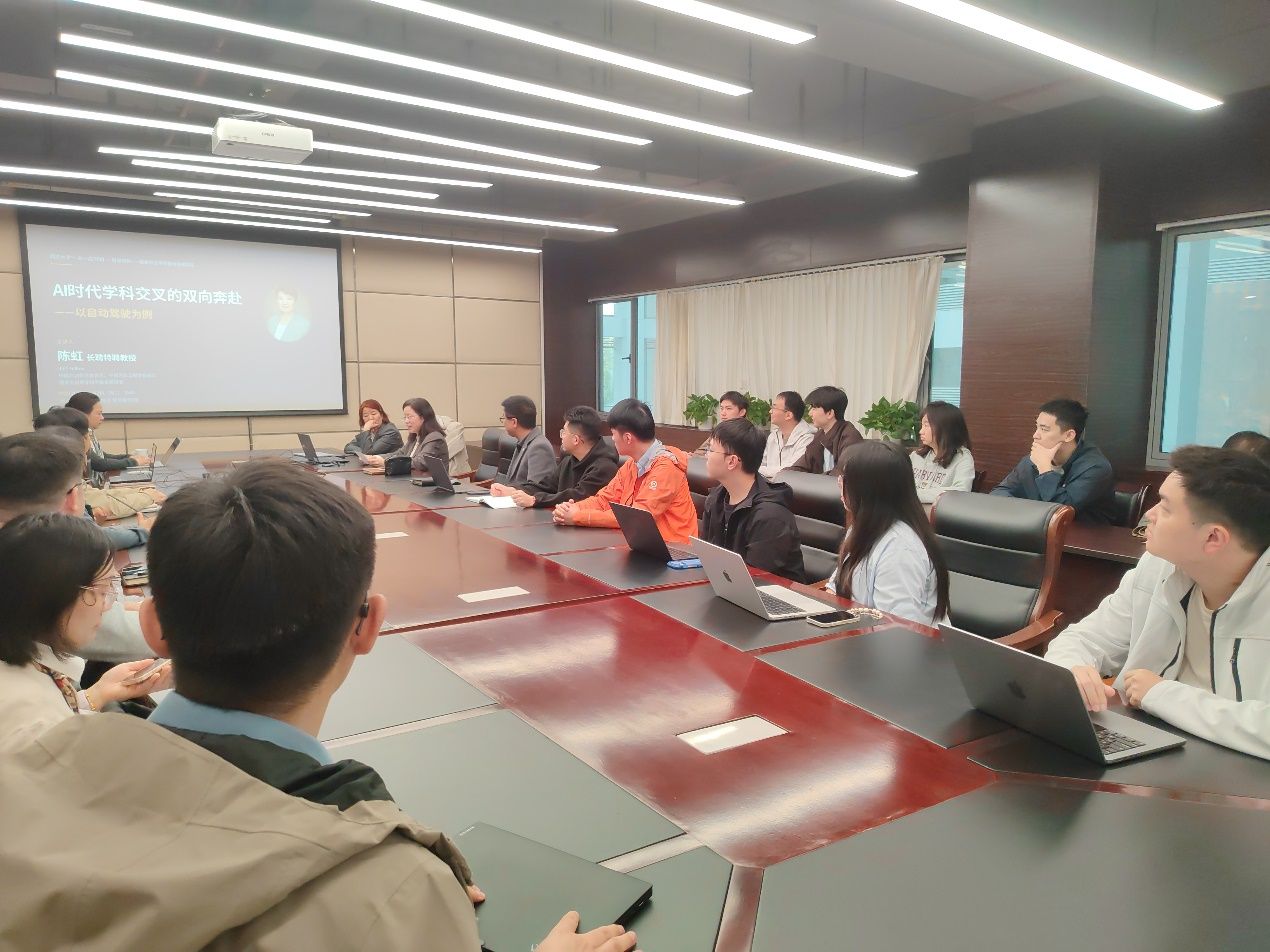
2026年11月3日上午,同济大学“一会一品”项目·智慧领航——嘉定校区学科融合高端讲坛在智信馆305室举办。本次讲座特邀同济大学长聘特聘教授、IEEE Fellow、中国自动化学会会士、中国汽车工程学会会士陈虹教授,作题为《AI时代学科交叉的双向奔赴——以自动驾驶为例》的报告。报告由学院党委副书记、工会主席朱琴跃主持。
陈虹教授从宏观的时代背景切入,带领大家梳理了从晶体管、信息论、控制论出发的科技发展脉络。从1940年代奠基,到1956年达特茅斯会议召开,再到2022年ChatGPT问世,人们处于学科交叉融合发展的重大时代机遇期。当前的人工智能正加速向具身智能、自主智能、智能自动化方向演进,为控制工程、车辆工程等相关学科带来全新挑战与契机。
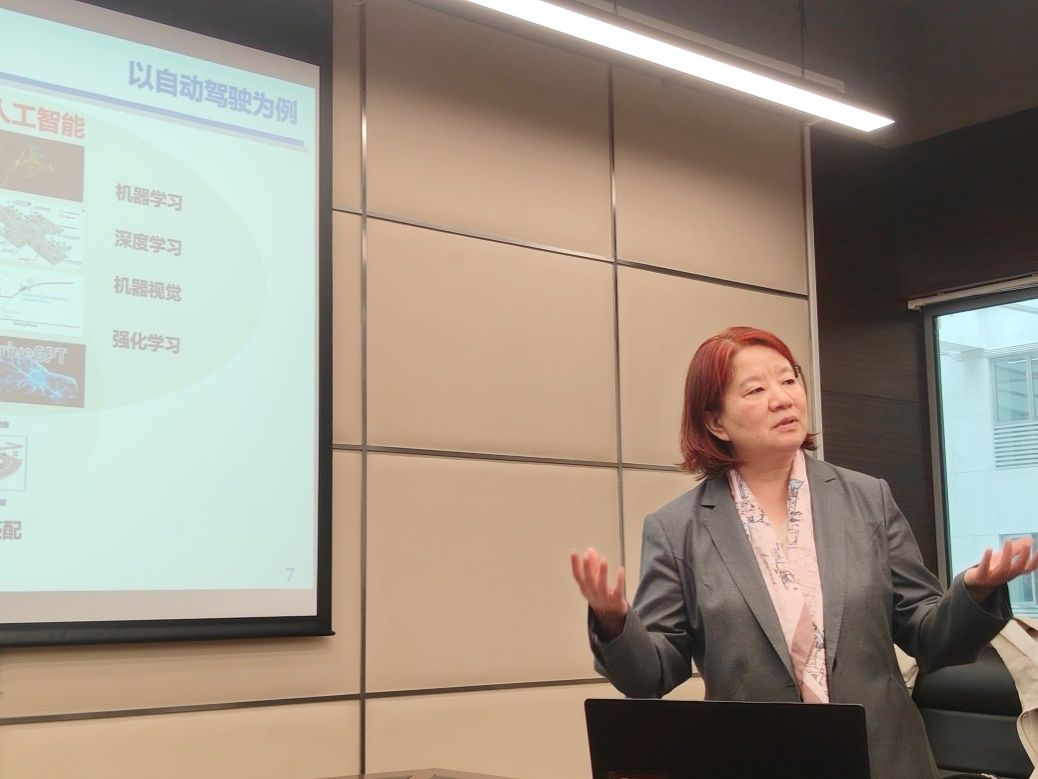
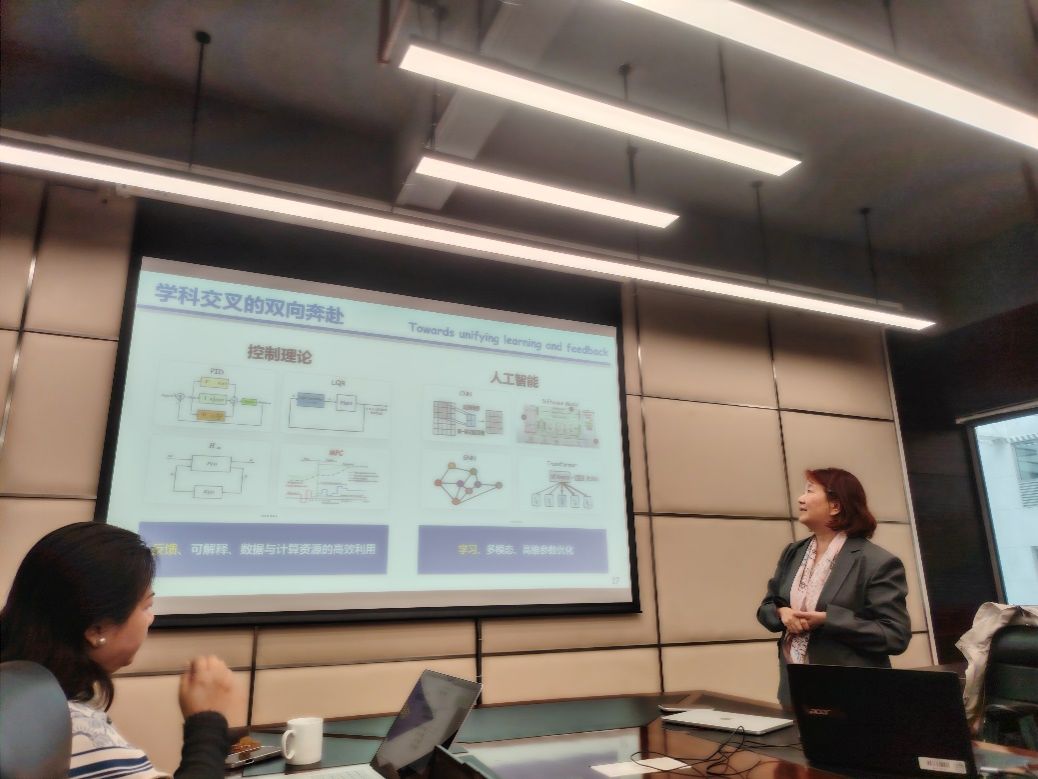
陈虹教授深入阐释“学科交叉的双向奔赴”,借助详实的架构图展示控制理论与人工智能的深度融合路径:经典控制理论中的PID、LQR、MPC(模型预测控制)等与人工智能领域的CNN、Transformer、扩散模型、GNN等前沿算法正在相互赋能。她强调,要用好结构和物理的“端到端”模型,实现从感知物理端(多模态感知接口与数据汇集)到执行物理端(运动与能量控制模型)的高效闭环,并介绍了全部参数在离线训练、在线适应、实时决策与控制中的优化策略。
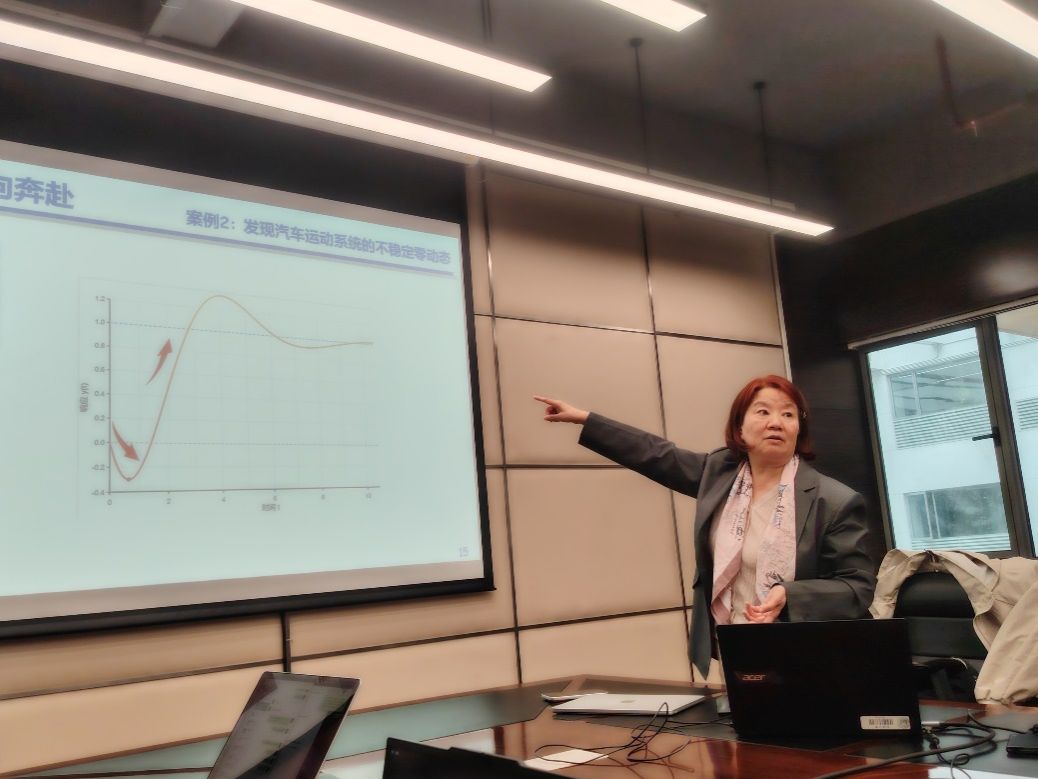
为让理论更直观,她结合案例逐层剖析。在“发现汽车运动系统的不稳定零动态”案例分享中,通过响应曲线图,展示了在极限工况下汽车主动安全协同控制的难点与突破点。同时,她介绍了团队在数据-机理混合驱动、基于FPGA的MPC优化加速求解、云控多智能体无人驾驶汽车对抗测试以及自动驾驶系统自学习自进化等方面的前沿成果。她提到,团队已培养200余名毕业生,其中超80%活跃在汽车与自动驾驶相关企业,实现技术与人才的双向输出。
面对智能网联汽车产业的飞速发展,陈虹教授重点分析其对人才培养的挑战。以自动驾驶方向为例,车辆工程必须具备“整车结构、车辆动力学、系统集成”的固有优势,同时与控制与决策(自动化、控制工程)、软件与智能(计算机、人工智能)、结构与力学(机械工程、工程力学)以及硬件与三电(电子工程、电气工程)深度交叉融合,打破学科壁垒。
互动环节,现场师生围绕多模态感知、DriveGPT在自动驾驶中的应用、AI与多学科交叉的途径等议题与陈虹教授进行热烈研讨。她深入浅出的讲解,赢得在场师生阵阵掌声。
本次讲座深化了师生对AI时代控制理论与人工智能的交汇融合的理解,也为自动驾驶领域跨学科研究和技术攻关提供了新思路、新方向。活动在浓厚的学术氛围中圆满结束。